Модуль 2
Физика полёта квадрокоптера
9 блок(ов) теории · 11 заданий · 140 баллов
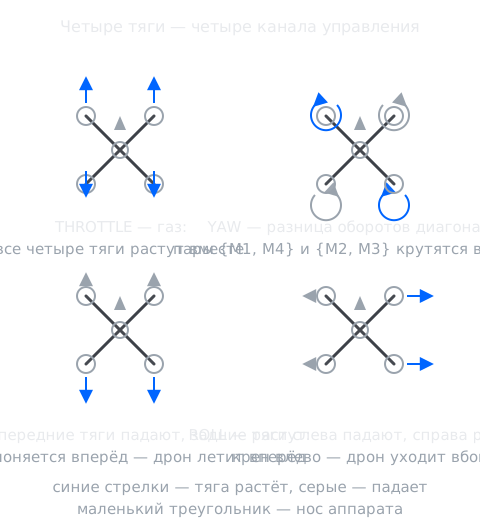
У квадрокоптера нет рулей — только четыре пропеллера, и управление строится на разнице. Каждая тяга — это обороты своего мотора, а полётный контроллер непрерывно перераспределяет их между моторами. Приём называется дифференциальным управлением: меняется не направление тяги, а её распределение. В модуле 1 вы видели частный случай — поворот вокруг вертикали за счёт разницы диагональных пар; теперь разберём все четыре канала целиком.
Вперёд квадрокоптер летит, наклоняясь. Моторы жёстко закреплены на раме и всегда тянут вдоль своей оси — «вверх относительно корпуса». Стоит наклонить корпус вперёд по pitch (тангаж — наклон носа вверх-вниз), и у каждой тяги появляется горизонтальная составляющая: чем сильнее наклон, тем большая доля тяги толкает аппарат вперёд. Вертикальная составляющая при этом уменьшается, поэтому при наклоне контроллер слегка добавляет оборотов всем моторам разом. Тот же механизм, повёрнутый на 90°, даёт крен roll — движение вбок.
Итого четыре канала: throttle — газ, все четыре тяги растут и падают вместе; yaw — разница диагональных пар; pitch — разница передних и задних моторов; roll — разница левой и правой сторон. Раскладывает стики пилота на эти четыре числа микшер полётного контроллера — тот самый, что в модуле 1 раскладывал газ по моторам. Диаграмма ниже показывает каналы рядом: проговорите каждый, прежде чем идти дальше.
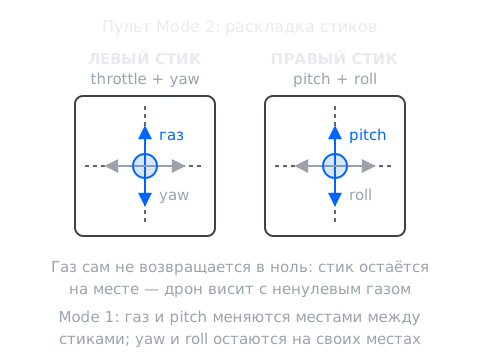
Стики пульта — это и есть четыре канала. Стандартная раскладка называется Mode 2: левый стик отвечает за газ (throttle, вверх-вниз) и поворот (yaw, влево-вправо), правый — за наклон (pitch) и крен (roll). У газа есть особенность: на Mode 2 он не возвращается к нулю сам. Отпустили стик — он остаётся на месте, и дрон продолжает висеть с ненулевым газом; это осознанное решение, ведь висению нужен постоянный газ.
Встречается и Mode 1: газ и pitch меняются местами между стиками — газ уходит на правый, наклон на левый; yaw и roll остаются на своих местах. Для курса выбор не принципиален, а вот постоянство важно: выберите раскладку и не меняйте её посреди обучения — мышечная память пилота строится на ней.
Для сим-заданий курса важны два режима стабилизации. Angle — самовыравнивание: стик задаёт угол наклона, отпустили — дрон выровнялся сам; режим первых ховеров. Acro (от acrobatic — акробатический) — без автовыравнивания: стик задаёт скорость вращения, и дрон держит любой приданный наклон. Первое касание Acro — в задании «прямая линия» этого модуля; основательно — в модуле 10.
Тяговооружённость — отношение суммарной статической тяги всех моторов к взлётной массе дрона. В курсе используется английская аббревиатура TWR (thrust-to-weight ratio, «тяга к весу»). Тяга — сила, с которой пропеллеры отбрасывают воздух и толкают аппарат вверх; в массу входит всё, что полетит: планер, АКБ, полезная нагрузка. Деля одно на другое, получают безразмерное число: TWR 3 означает — моторы тянут втрое сильнее, чем дрон весит. Это первая строчка любого расчёта силовой установки: она говорит, оторвётся ли аппарат от земли и сколько газа останется пилоту.
Почему минимум для управляемого полёта — примерно 2:1. При TWR 1:1 висение требует газа на самом пределе: стик вверх хода не имеет, и любое возмущение проваливает высоту. Ниже ~1.5 аппарат практически неуправляем: весь ход газа уходит на удержание в воздухе, на стабилизацию и набор высоты не остаётся ничего.
Практическая линейка: 2:1 — минимум управляемости, 3:1 — комфорт для съёмки и груза, 5:1 и выше — гоночная зона. Связь с газом простая: в линейной модели тяги газ висения равен 1/TWR — при TWR 3 дрон висит на трети газа. Линейная модель — учебное упрощение курса: реальная тяга растёт с оборотами нелинейно, но по порядку величины оценка верна.
KV — обороты в минуту, которые мотор развивает на каждый вольт батареи (замер без пропеллера, на холостом ходу). Умножив KV на напряжение, получаете обороты: whoop-мотор 1002 с KV 21 000 на 1S (3,7 В) крутится около 77 700 об/мин, «модульный» 3115 с KV 900 на 6S (22,2 В) — около 19 980 об/мин. Логика выбора: маленькому мотору с маленьким пропом нужны тысячи оборотов, чтобы зацепиться за воздух; большому хватает меньших — его проп переносит больше воздуха за один оборот.
Внутри бесколлекторного мотора всё просто. Статор — неподвижная часть: кольцо с медными обмотками, по которым ESC гонит ток по трём фазам. Колокол — вращающаяся часть, ротор: чашка с постоянными магнитами, надетая над статором. Магнитное поле обмоток вращается, магниты колокола следуют за ним — колокол крутится. Вал передаёт вращение пропеллеру, три фазных провода приносят ток от ESC, а крепёжные отверстия прижимают мотор к лучу рамы — они стоят вне пути энергии.
Что происходит при отказе мотора. У квадрокоптера четыре тяги, и баланс моментов сходится только при всех четырёх работающих: останавливается любой — симметрия рвётся, аппарат переворачивается, а компенсировать нечем. Схема X8 — октокоптер, у которого на каждом из четырёх лучей стоят два мотора друг над другом (коаксиально — «соосно», по одной оси), всего восемь.
После отказа одного мотора у X8 остаются семь тяг: контроллер перераспределяет обороты и моменты между ними и удерживает аппарат в воздухе — ухудшенный, но управляемый полёт. Цена — масса и сложность: за отказоустойчивость платят железом. Задания модуля проверяют обе стороны: расчёт тяговооружённости — до полёта, понимание отказа — до неприятностей.
Задания
0/11 заданий · 0/140 баллов
1. Как квадрокоптер летит вперёд
10 балл(ов)У квадрокоптера нет рулей и нет механизма поворота моторов. Выберите вариант, который верно объясняет, что происходит, когда пилот отклоняет правый стик вперёд (pitch) и дрон разгоняется вперёд.