Модуль 11
«Модуль» и ArduPilot: инженерная платформа
11 блок(ов) теории · 11 заданий · 140 баллов
Курс поднимается на ступень: после комнатного whoop — инженерная платформа «Модуль». Паспорт: рама 450 мм из PA-CF (полиамид с углеволокном — конструкционный композит, детали печатаются на 3D-принтере), масса 1150 г без АКБ у квадрокоптера, полезная нагрузка до 1200 г, питание LiPo 6S на разъёме XT60, моторы 3115 900KV с пропеллерами 1050, регуляторы 4-in-1 на 55 А, 18–25 минут полёта.
Это уже не игрушка: 1150 г — внутри диапазона госучёта 0,15–30 кг (ч. 3.2 ст. 33 ВК РФ, ПП РФ № 658 от 25.05.2019; учёт — портал Росавиации bvs.favt.ru или Госуслуги; актуальность — октябрь 2026, свежую редакцию проверяйте перед вылетом).
Мозг платформы — автопилот ArduPilot: открытая прошивка полётного контроллера линейки Copter 4.5+, которая умеет то, чего нет у Betaflight из модулей 8–9: держать позицию по GPS, летать по запрограммированным миссиям и сама возвращаться домой при отказах. Разговаривают с ней с земли: Mission Planner — наземная станция (GCS, ground control station), программа на компьютере, через которую прошивают плату, правят параметры, калибруют датчики и рисуют миссии.
Связь — по MAVLink, протоколу телеметрии между полётником и наземной станцией; у «Модуля» для него выделен свой UART. Маршрут модуля — это маршрут Mission Planner: прошивка → калибровки → режимы → failsafe и GeoFence → миссия.
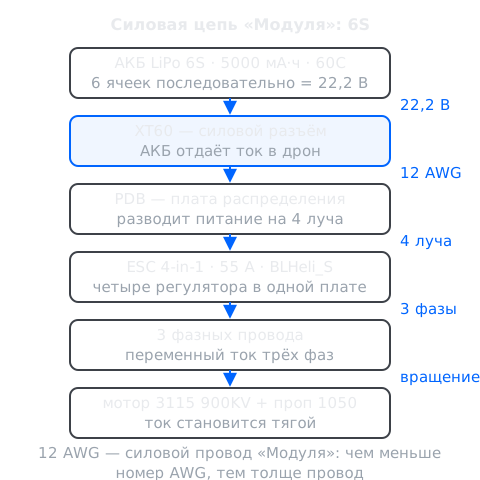
Собирается «Модуль» по гайду /build/module-quad — задания модуля ссылаются на его шаги. Три дисциплины сборки пригодятся раньше остальных. Первая — материал: PA-CF гигроскопичен (впитывает влагу из воздуха), поэтому филамент сушат 6 часов при 70 °C перед печатью, а детали осматривают на пузыри и расслоение.
Вторая — крепёж: лучи и центр-платы стягиваются винтами M3 класса 12.9 протяжкой, без фанатизма — перетянутый винт сминает композит. Третья — силовая часть: провода 12AWG (толстый силовой провод: чем меньше номер AWG, тем толще жила) паяются АКБ XT60 → PDB (плата распределения питания) → 4-in-1 ESC, плюс — красный, минус — чёрный, и полярность проверяется мультиметром дважды до первого подключения.
Дальше по гайду: моторы 3115 на лучи — фазные провода удлиняются по каналам внутри лучей до ESC; полётный контроллер Speedy Bee F405 V4 на демпферах, стрелкой к носу; UART1 — приёмник ELRS, UART3 — GPS, UART4 — телеметрия MAVLink; модуль GPS M10 — на стойке над верхом рамы, подальше от токов силовой части. Стек готов к прошивке.
ArduPilot настраивается параметрами — именованными настройками в памяти полётника: каждая отвечает за свой узел, значение пишется и сохраняется сразу. Два параметра задают прошивке, что за аппарат перед ней. FRAME_CLASS = 1 — «Quad», рама-квадрокоптер (у апгрейда до октокоптера будет свой класс). MOT_PWM_TYPE = DSHOT300 — протокол связи с регуляторами: цифровой DSHOT из модуля 3, для «Модуля» — на 300 кбит/с; в таблице параметров у этого значения код 5. Новый протокол применится после перезагрузки платы.
Порядок настройки — канонический маршрут курса: прошивка → рама → акселерометр (6 позиций) → компас («восьмёркой») → радио → режимы → failsafe → первый полёт (официальный First Time Setup местами переставляет калибровки — модуль держит единый порядок курса). Модуль идёт по нему в эмуляторе Mission Planner: команды белого списка, детерминированные ответы, целевое состояние шага — в выводе последней команды. На настоящей плате те же шаги повторяются по шагам m07–m09 гайда /build/module-quad.
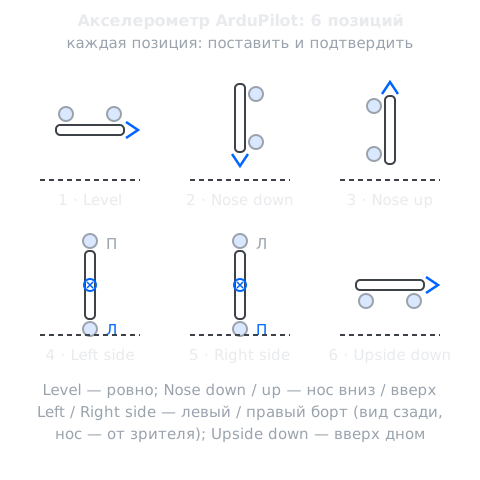
Акселерометр — датчик, который чувствует, куда направлен «низ» (модуль 8 калибровал его на Betaflight одной ровной поверхностью). ArduPilot делает тщательнее: 6 позиций — level (ровно), nose down (нос вниз), nose up (нос вверх), left side (левый борт), right side (правый борт), upside down (вверх дном). В каждой позиции аппарат ставят и подтверждают — прошивка снимает смещение нуля по всем осям, а не по одной. Держит аппарат в воздухе не он: горизонт выравнивают гироскопы, но без честного «низа» неверно считается наклон, и автопилот тянет в сторону.
Компас калибруется полным циклом: Onboard Mag Calibration — вращения по всем осям вдали от металла: машина, забор и стол с инструментами врут магнитометру. После цикла Mission Planner показывает «string of successes» — строку успехов по каждому магнитометру — и длины векторов: у исправного компаса они в границах 300–500 (чек-лист гайда: «длины магнитометров 300–500»). Порядок калибровок по гайду: акселерометр → компас → радио.
Четыре режима — основной набор пилота. Stabilize — ручной: стики командуют наклон, прошивка выравнивает горизонт. AltHold — держит высоту по барометру, наклоны остаются пилоту. Loiter — держит позицию по GPS: отпустили стики — дрон висит над точкой. RTL (return to launch, возврат к точке взлёта) — автопилот сам набирает высоту возврата, летит домой и садится.
Режимы вешаются на канал тумблера FLTMODE_CH: каждому — свой диапазон PWM (широтно-импульсная модуляция — способ кодировки значения канала, шкала примерно 1000–2000; в задании — разметка курса: Stabilize ниже 1250, AltHold 1250–1450, Loiter 1450–1650, RTL выше 1650). Назначив диапазоны, их проверяют переключением: тумблер в каждый диапазон — режим меняется.
Failsafe — поведение при отказах: FS_THR_ENABLE = 1 — потеря сигнала пульта → RTL (чек-лист гайда: «Failsafe RTL при выключенном пульте»). У Loiter есть и запасной путь: при настроенном fallback отказ GPS переключает его в AltHold — высота держится, позиция уже нет; пилот переводит аппарат в Stabilize и сажает вручную.
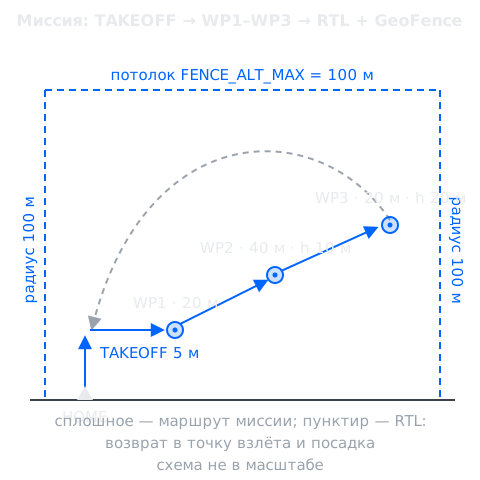
GeoFence — виртуальный забор вокруг зоны полёта: FENCE_ENABLE = 1 включает его, FENCE_RADIUS = 100 задаёт радиус в метрах, FENCE_ALT_MAX = 100 — потолок. Дрон, подошедший к границе или потолку, автопилот разворачивает домой курсовым правилом — RTL: забор превращает «улетел» в «вернулся». Для полётов «Модуля» на площадке это вторая страховка после failsafe пульта (шаг «Режимы и failsafe» гайда: GeoFence с высотой 100 м).
Миссия — маршрут, записанный в память полётника. Во вкладке Flight Plan наземная станция строится цепочка: TAKEOFF (набор высоты на старте) → WP (waypoint, путевая точка) → … → RTL. Кнопка Upload заливает миссию в FC и подтверждает «Upload complete» — дальше маршрут полетит сам, без стиков: ARM — и автопилот ведёт аппарат по точкам. Ту же схему итоговый проект модуля 12 прогонит в мини-сим целиком: TAKEOFF 5 м → три WP → RTL.
Задания
0/11 заданий · 0/140 баллов
1. PA-CF и винты M3: две дисциплины композита
10 балл(ов)Первый вопрос сборки — материал и крепёж: рама «Модуля» печатается из PA-CF и стягивается винтами M3 (гайд /build/module-quad, шаги «Печать рамы» и «Сборка силовой рамы»; реф. module-quad#m01-m02). Выберите вариант, который верно объясняет обе дисциплины гайда: зачем филамент сушат 6 часов при 70 °C и почему винты M3 затягивают протяжкой, без фанатизма.